ロボ団群馬のブログ
11.62019
ロボットはどうやって動く?レゴEV3のモーター・センサー・プログラム
ロボットはどうやって動く?レゴEV3のモーター・センサー・プログラム
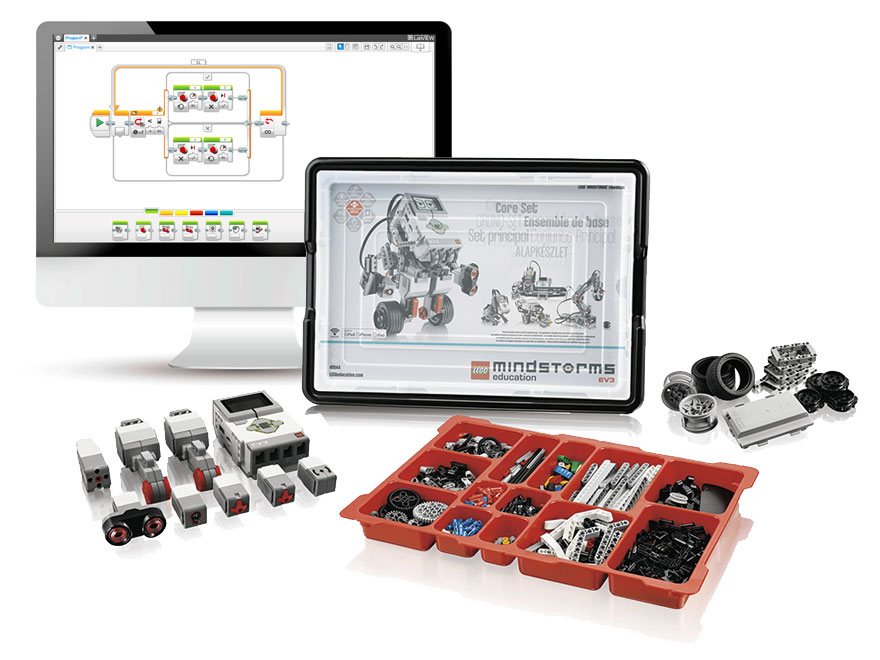
「ロボットはどうして動くの?」「センサーを付けると、何が変わるの?」。そんな疑問を持つ小学生と保護者の方へ、ロボ団高崎校で使うレゴ® マインドストーム® EV3を例に説明します。
EV3本体がプログラムの命令を実行し、モーターを回すことでロボットが動きます。センサーを使うと、周りの状態に合わせて動きを変えられます。
ただし、センサーを付けただけで目的を理解するわけではありません。「どんなときに、どう動くか」をプログラムで決めます。
目次を開く目次を閉じる
モーターは、回転をロボットの動きに変える
モーターは電気で軸を回す部品です。軸につないだタイヤや歯車、アームに回転が伝わり、「進む」「持ち上げる」といった動きになります。
EV3にはLモーターとMモーターがあります。車輪やアームに使い分けることがありますが、「Lは車輪専用」「Mはアーム専用」という決まりではありません。作りたい機構に合わせて選びます。
左右の車輪を別々のモーターで動かす機体なら、左右の回転の速さや向きを変えて曲がることもできます。ロボットの形と命令の両方が、動きに関わっています。
センサーは、周りの状態を調べる
センサーは、色や距離などを調べる部品です。EV3では、たとえばカラーセンサーで色や反射する光の強さを、超音波センサーで物までの距離を測れます。
「目や耳のようなもの」と考えると分かりやすいですが、人間と同じように物の意味まで理解しているわけではありません。プログラムは、受け取った値を使って動きを決めます。
周りの色や距離を測るセンサーを使わなくても、「一定の時間だけモーターを回す」といった動きはできます。センサーは、周りの変化に応じて動かしたいときに役立ちます。
プログラムは、命令の順番や条件を決める
プログラムは、EV3本体に実行させる命令を組み合わせたものです。「前に進む」「止まる」を並べたり、「ある条件になったら止まる」と決めたりします。
大切なのは、センサーが調べることと、プログラムが決めることを分けることです。色が分かっただけでは止まりません。その結果を使う命令が必要です。
比べてみよう:時間で止まる/条件で止まる
同じ「止まる」でも、何をきっかけにするかで動き方が変わります。次は仕組みを考えるための例です。授業体験で必ず行う課題ではありません。
時間で止まる
- モーターを回す
- 決めた時間が過ぎる
- モーターを止める
目印の場所を変えても、その目印を調べる命令がなければ、それに合わせて止まる位置は変わりません。
センサーの条件で止まる
- モーターを回す
- センサーの値を繰り返し確認する
- 決めた条件に当てはまったら止める
たとえば、カラーセンサーが黒を検出したら止めます。目印を移動するとどうなるか、予想してみましょう。
条件を満たす場所を通らなければ、止まる命令まで進まないことがあります。実機で試すときは、低い速度・広い床面で行い、すぐ止められるようにします。
予想してみよう:動かす時間を変えると?
実機がある方は、短い時間だけ前進するプログラムで比べてみましょう。ロボットの形、床、出発位置、速さの設定をそろえ、動かす時間だけを変えます。
- 予想する:時間を少し長くしたら、どこで止まりそう?
- 実行する:短い時間で動かし、止まった位置を記録する。
- 観察する:時間だけを長くして、止まった位置を比べる。
- 改善する:目標に近づけるには、次に時間をどう変える?
時間を2倍にしても、進む距離がぴったり2倍になるとは限りません。走り始めや停止の動き、タイヤの滑りなども関わります。予想と違ったところを見つけることも、実験の大切な結果です。
実機がないときの試し方を開く
紙に数マスの道と目印を描き、コマを置きます。「3マス進んだら止まる」と「1マス進むたびに目印を確認し、目印のマスで止まる」を比べてみましょう。
目印の位置を変えると、どちらの止まる位置が変わるでしょう? これは命令の違いを考える活動で、実際のセンサーの測定を再現するものではありません。
思いどおりに動かないときの確認
全部を一度に直すと、何が原因だったか分かりにくくなります。「動かない」「逆に進む」「止まらない」のように、起きたことを言葉にしてから、一つずつ確認しましょう。
- 電源と実行:EV3本体の電源が入り、意図したプログラムを実行しているか。
- 接続:ケーブルが抜けていないか。タイヤや歯車が引っかかっていないか。
- ポート:実際の接続先と、プログラムで指定したポートが合っているか。モーターはA〜D、センサーは1〜4です。
- 向きと順番:モーターを回す向きや、止める命令の位置が意図どおりか。
- センサーの条件:値が変わるか、測るモードが合っているか、目印がセンサーの届く位置にあるか。
カラーセンサーでは「色を調べる」と「反射光の強さを調べる」は別の測り方です。使うモードと、判定する条件をそろえます。
保護者の方は、「どこまでは予想どおり?」「次に一つ変えるなら何?」と聞いてみてください。答えを急いで伝える前に、子ども自身が確かめる時間を作れます。必要な操作の手がかりを渡すことも大切です。
分かったことを、次の一歩へ
ロボ団高崎校では、レゴEV3を組み立て、パソコンで作ったプログラムを動かしながら学びます。予想と結果を比べ、次に変えることを考える過程を大切にしています。
現在の無料授業体験は小学1〜4年生が対象です。教材とパソコンは教室で用意します。学年や日程が合わない方も、お問い合わせからご相談ください。
技術情報の参考資料
技術情報の参考資料を開く
LEGO Education EV3 User Guide(英語PDF):本体・モーター・センサー・接続先の確認。
EV3ソフトウェア公式ヘルプ:カラーセンサー(英語):測定モード・ポート指定の確認。
技術情報確認:2026年11月3日。実験は考え方を学ぶための提案です。操作画面や実機での今回の検証結果を示すものではありません。
関連記事
-
2019.2.16
Pyxel入門|Pythonで四角を動かそう・インストールから最初のゲームづくり
-
2026.10.22
無料で遊べる「ロボコード探検隊」公開!ロボットを動かしながらPythonを学ぼう
-
2016.3.29
今後期待される職業
-